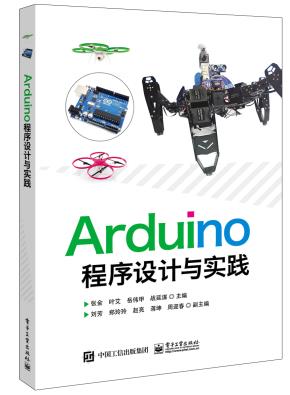
Arduino程序设计与实践"
本书是作者开发Arduino及指导本科生参加全国教育机器人大赛的经验总结,内容包括Arduino驱动和开发环境、语法规则,程序结构和基本函数,红外、温度、湿度、人体红外感应、超声波等多种传感器的应用及编程示例,直流电动机、舵机、步进电动机的应用及显示、无线模块接口的应用等硬件资源,智能搬运小车、自动化气象站、微型飞行器、六足机器人等综合应用实例。
Arduino程序设计与实践前言 2005年,意大利伊夫雷亚互动设计学院(Interaction Design Institute Ivrea)的 Massimo Banzi和 David Cuartielles教授希望替学生和互动艺术设计师找到一种能够帮助他们学习电子设计制作和传感器的基础知识,并可以快速设计、集成互动作品原型(prototype)的微电脑装置。鉴于当时市面上的微电脑控制产品众多,其中有些产品采用的程序语言深奥难懂,不适合设计学院的学生使用,于是他们以 11世纪北意大利国王“Arduino”为名,设计出开放式微电脑控制板及程序开发工具。十几年过去了,Arduino已经被发展成为一个优秀的开源硬件平台,具有易学易用、开发便捷的特点,是基于微处理器的硬件开发趋势。Arduino的简单开发方式使读者可以更关注创意和实现,更快地完成自己的项目开发,大大节约学习成本,缩短开发周期。 Arduino的探索是一个简单有趣、丰富多彩的过程。目前,全球有数以万计的电子设计制作爱好者使用Arduino开发项目和电子产品。新时代的各类大学生学科竞赛方兴未艾,90后、00后的大学生思维活跃,动手实践欲望强,与Arduino平台的简单易学、易于扩展和开源互为依托,使Arduino迅速成为创客进行硬件创作平台的不二选择。陆军炮兵防空兵学院自2016年来以Arduino平台为基础,组织学员参加全国大学生教育机器人大赛,获全国特等奖两项、一等奖3项、二等奖多项,在基于Arduino平台的软、硬件调试和系统的构建方面积累了丰富的经验。博客、视频网站及论坛虽有成千上万个用Arduino开发的很炫的项目,学习资源充足,但缺乏系统性,不利于初学者按步骤学习。 本书以Android作为载体完成微项目的开发,可让读者以一个创客的身份进入学习训练任务,体系结构清晰,开发细节完善,适合初学者学习。全书共有12章,沿用“软硬结合,实践先行”的写作风格,由浅入深、图文并茂。主要内容分三个层次:第一个层次(第1~3章),初识Arduino,介绍Arduino集成开发环境、数据类型、程序结构及基本函数等基础知识;第二个层次(第4~8章),探索Arduino,详细讲述Arduino常用的硬件资源,包含传感器、显示模块、电动机、无线模块等的接口连接与应用;第三个层次(第9~12章),实践Arduino,通过智能搬运小车、智能气象站、微型飞行器、六足机器人4个具体的实例,详细讨论如何应用Arduino完成一个实际的项目开发,包括硬件资源的选用、接口的连接、软件编程及软、硬件的调试方法、技巧等内容,综合讲解Arduino的晋级应用方法,通过多个实例帮助读者快速提升Arduino的编程能力。 全书由陆军炮兵防空兵学院张金教授统稿,参与编写的还有陆军炮兵防空兵学院的叶艾教授、战延谋教授、岳伟甲讲师、刘芳讲师、郑玲玲讲师、蒋坤讲师、周迎春讲师及研究生赵亮等。 本书在写作过程中参考了许多专家的书籍,无法一一列出,在此表示衷心的感谢。由于作者水平有限,纰漏、不妥之处在所难免,恳切希望读者批评指正,E-mail:JGXYZhangJin@163com。 编著者

第1章初识Arduino 11什么是Arduino 12为何要使用Arduino 13Arduino家族 14Arduino的硬件资源 141Arduino开发板 142Arduino的扩展硬件 15Arduino IDE 151选择开发板 152选择接口 153编写代码 154保存代码 155程序的编译和烧录 16Arduino资源 第2章Arduino程序设计基础 21Arduino语言及程序架构 22数据类型 221整型 222浮点型 223布尔型 224字符型 225字节型 23数组和字符串 231数组 232字符串 24数据运算 241赋值运算符 242算术运算符 243关系运算符 244逻辑运算符 245递增/减运算符 25程序结构 251顺序结构 252选择结构 253循环结构 第3章Arduino基本函数 31数字I/O 311pinMode函数 312digitalRead函数 313digitalWrite函数 32模拟I/O 321模拟输入 322PWM模拟输出 33数学函数 34时间函数 341millis() 342delay(ms) 343delayMicroseconds(value) 35随机函数 351random(howsmall,howbig) 352randomSeed(seed) 36位操作 361bitRead(val,num) 362bitWrite(val,num1,num2) 37串口通信 371Serialbegin(speed) 372Serialavailable() 373Serialread() 374Serialwrite() 375Serialprint()和Serialprintln() 376Serialend() 38中断函数 381中断的概念 382中断的分类 383中断的使用 39SPI接口 391概述 392SPI接口的数据传输 393Arduino SPI接口 394SPI类及其成员函数 第4章Arduino硬件资源 41电子元器件及Arduino的扩展 411电子元器件 412Arduino的扩展 42数字I/O接口 43模拟I/O接口 44PWM 45串口通信 46中断 第5章传感器模块 51红外传感器 511概述 512红外避障传感器 513红外寻线传感器 514红外测距传感器 515红外遥控传感器 52DHT11数字温/湿度传感器 53人体红外感应模块 54超声波测距传感器 541超声波测距传感器原理 542HC-SR04型超声波测距模块 543利用串口输出的超声波测距试验 第6章电动机驱动控制 61直流电动机驱动控制 611概述 612有刷直流电动机(永久磁铁型) 613无刷直流电动机 614H桥控制电路 615程序设计 62舵机驱动控制 621舵机工作原理 622舵机的控制信号及接线方式 623舵机的控制程序 63步进电动机驱动控制 631步进电动机的原理 632步进电动机的程序设计实例 第7章显示模块 711602LCD模块 7111602LCD模块的介绍 7121602LCD模块的常用工作指令 7131602LCD模块的硬件连接 7141602LCD模块的调试 72MINI12864LCD模块 721MINI12864LCD模块的通信方式 722使用u8glib驱动MINI12864LCD模块 第8章无线模块 81HC-06蓝牙模块 811HC-06蓝牙模块与计算机之间的通信 812Arduino UNO开发板使用HC-06蓝牙模块与手机连接 82ESP8266模块 821ESP8266模块的介绍 822ESP8266模块的调试 823Arduino UNO开发板结合ESP8266模块访问远程服务器 第9章Arduino智能搬运小车的设计 91总体设计方案 911智能搬运小车的结构 912智能搬运小车的功能 92硬件设计 921伺服电动机 922QTI传感器 923超声波传感器 924颜色传感器 93软件设计 931软件总体设计 932QTI传感器的寻线算法 933超声波定位算法 934白平衡和颜色识别算法 935搬运过程 94设计心得 第10章智能气象站的设计 101总体设计方案 1011主要功能 1012工作原理 1013设计方案 102硬件设计 1021主控模块 1022DHT11数字温/湿度传感器 1023角位移传感器 1024BMP085压力传感器 1025BH1750FVI光强度传感器 1026硬件电路的连接 103软件设计 1031总体流程图 1032DHT11数字温/湿度传感器 1033BH1750FVI光强度传感器 1034角位移传感器程序 1035BMP085压力传感器 1036本地存储数据 第11章Arduino飞行器的设计 111总体设计方案 1111主要功能 1112工作原理 1113实现方案 112硬件设计 1121机架 1122电动机 1123电子调速器 1124螺旋桨 1125电池 1126飞行控制系统 1127遥控器 113组装调试 1131选择导线并预穿线 1132安装无刷空心杯电动机 1133安装电子调速器 1134安装飞行控制系统 1135六旋翼飞行器与Arduino Mega 2560主控模块的连接 114软件设计 第12章Arduino 六足机器人的设计 121六足机器人的总体设计方案 1211六足机器人的主要功能 1212六足机器人肢体结构设计 1213六足机器人控制系统方案总体设计 1214六足机器人的步态分析 122硬件设计及组装 1221Arduino主控制板 1222舵机 1223舵机控制板 1224遥控器 1225六足机器人的组装 1226PS2手柄接收器与舵机控制器的连接 1227六足机器人与Arduino主控制板的连接 123软件设计 1231舵机上位机软件 1232六足机器人超声波摇头避障 1233六足机器人穿越火线 1234六足机器人红外遥控 1235六足机器人红外防跌落
