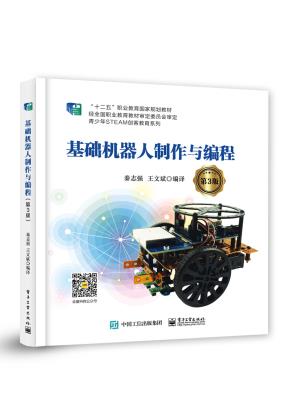
基础机器人制作与编程(第3版)"
本书以两轮小型机器人为工作对象,围绕机器人的制作和编程展开,将BASIC Stamp微控制器模块和基础机器人编程技术与技巧融入到一系列典型的制作和编程任务中,通过先实践后归纳的教学方法,启迪学生掌握基础的单片机控制技术和编程技术,激发学生的学习兴趣和热情,达到培养学生理论联系实际的分析问题和解决问题的能力的目的。
《基础机器人制作与编程》一书自2007年出版以来,由于教学理念新颖、寓教于乐、内容可操作性强、硬件成本低的特点,被众多高等院校和职业技术学院选为教材,在使用过程中,很多教师和学生对本书提出了很多宝贵的意见和建议,在此表示深深的感谢。 经过进一步的修订和完善,本书的第2版于2014年有幸成为“十二五”职业教育国家规划教材,这是对编者的肯定,更是一种鞭策,我们需要更加努力地做好这本书,来答谢每一位读者。在本次修订出版的第3版教材中,我们更新了书中的部分套件和程序,对上一版的文字进行梳理,对错误之处进行修正,使得文字叙述更加流畅,保证读者即使在零基础的前提下也能理解、消化书中的内容。同时,引入了近几年中国教育机器人比赛中的竞赛项目,用于评估学习效果。 随着科学技术的不断进步,我们的社会已经进入人工智能时代。人工智能就是可以通过计算机编程实现的智能。人的智能一旦变成人工智能,就可以代替人类更好地完成相应的智能工作。那么,哪些智能是可以通过计算机编程实现的呢?这就需要我们了解人类智能的基本形式和层次。人类的智能可以归结为三个层次:最基本的智能是理解事实;其次是理解规则和执行规则;最后则是人类所独有的智能,即创造新的事实和新的规则。 能够明确描述的事实和规则都是计算机可以实现的智能。我们学习人工智能首先要学习如何从要解决的问题中提炼出基本的事实和规则,然后根据这些基本的事实和规则进行推理,建立解决问题的规则序列,即程序,最后将这些规则序列翻译成计算机程序,即编程。 这套青少年STEAM创客教育系列丛书从《初识人工智能》开始,共分十本,内容循序渐进,层层深入。每本书都力求浅显易懂、可操作性强,富有趣味性和吸引力。 本书通过基础机器人的制作与编程,让读者可以体验工程师的工作思路和工作方法,并掌握现代工程师所必备的一项基本技能——编程。本书以两轮小型移动机器人作为编程对象,围绕机器人运动控制和导航展开学习,将BasicDuino微控制器和基础的编程技术与技巧融入到一系列典型的机器人制作与编程任务中,最后通过赛学合一的竞赛项目,启迪读者掌握基础的单片机高级语言编程技术,激发读者的学习兴趣和热情,达到培养读者理论联系实际的分析问题和解决问题能力的目的。 与本书配套的其他教材包括《C51单片机应用与C语言程序设计(第3版)》、《AVR单片机与小型机器人制作》、《智能传感器应用项目教程》等,目的是让读者可以沿着这样一个系统的循序渐进的过程掌握工程师所需要的核心知识和技能,并胜任现在和未来工作的需求。 本系列丛书都必须搭配相应的硬件设备方能达到最佳的学习效果。所有硬件设备均使用全童科教(东莞)有限公司的机器人套件,套件的不同之处主要是单片机教学板和编程语言平台,这样做的原因除了便于读者进行类比和分析,也可以降低读者的成本支出,虽然这个支出在目前的商业社会中显得微不足道。 本次改版基本上延续了前两版的风格和特点,即 ① 寓教于乐,兴趣为先,采用机器人作为整本书的项目实践内容,非常容易引起读者的兴趣和学习热情; ② 机器人对象采用伺服舵机作为控制与驱动电动机,非常容易控制,便于读者入门,并将学习重点放在时序和逻辑的控制上,而不是伺服电机的复杂控制原理上; ③ 基础传感器等耗材采用价格低廉且易于获得的触觉、光敏和红外传感器,便于学校降低成本,普及项目教学; ④ 每讲最后都有工程素质和技能归纳,启发读者进行知识的归纳。 本书改版之后,无论是中高职院校还是大学本科院校都可以采用,具体的教学安排完全可以根据学校原有的教学计划组织,只是上课的方式要进行调整,不必再单独开设理论和实验课程。 限于时间与水平,书中难免有不妥之处,敬请读者批评指正。 全童科教(东莞)有限公司董事长 秦志强 2020年8月

第1讲 机器人的大脑及编程软件的安装与使用 (1) 学习情境 (1) BasicDuino微控制器简介 (2) 任务1:获得软件 (3) 任务2:安装软件 (6) 任务3:硬件安装 (7) 任务4:你的第一个程序 (8) 任务5:查询指令 (14) 任务6:介绍ASCII码 (17) 任务7:断开电源,完成实验 (18) 工程素质和技能归纳 (19) 第2讲 机器人的伺服电机 (20) 学习情境 (20) 连续旋转伺服电机简介 (20) 任务1:将伺服电机连接至BasicDuino微控制器 (20) 任务2:伺服电机调零 (22) 任务3:如何保存数值和计数 (26) 任务4:测试伺服电机 (31) 工程素质和技能归纳 (40) 第3讲 机器人的组装和测试 (41) 学习情境 (41) 任务1:组装机器人 (41) 任务2:重新测试伺服电机 (47) 任务3:开始/复位指示电路和编程 (50) 任务4:用调试终端测试速度 (53) 工程素质和技能归纳 (59) 第4讲 机器人巡航 (60) 学习情境 (60) 任务1:基本巡航动作 (60) 任务2:基本巡航运动的调整 (66) 任务3:计算运动距离 (69) 任务4:匀变速运动 (71) 任务5:用子程序简化巡航运动程序 (74) 任务6:高级主题—在EEPROM中建立复杂运动 (82) 工程素质和技能归纳 (93) 第5讲 机器人触觉导航 (94) 学习情境 (94) 触觉导航 (94) 任务1:安装并测试机器人的胡须 (94) 任务2:现场测试胡须 (99) 任务3:胡须导航 (100) 任务4:机器人迷路时的人工智能决策 (106) 工程素质和技能归纳 (112) 第6讲 用光敏电阻进行导航 (113) 学习情境 (113) 光敏电阻 (113) 任务1:搭建和测试光敏探测电路 (113) 任务2:行走和躲避阴影 (117) 任务3:更易于响应的阴影控制机器人 (122) 任务4:从光敏电阻中得到更多的信息 (124) 任务5:用手电筒光束引导机器人行走 (127) 任务6:向光源移动 (136) 工程素质和技能归纳 (144) 第7讲 机器人红外线导航 (145) 学习情境 (145) 使用红外线发射和接收器件探测道路 (145) 任务1:搭建并测试红外探测电路 (146) 任务2:物体检测和红外干扰的实地测试 (149) 任务3:红外探测距离调整 (154) 任务4:探测和避开障碍物 (156) 任务5:提高红外线导航程序的性能 (160) 任务6:边沿探测器 (164) 工程素质和技能归纳 (170) 第8讲 机器人距离探测 (171) 学习情境 (171) 任务1:测试扫描频率 (171) 任务2:机器人尾随控制 (178) 任务3:跟踪条纹带 (185) 工程素质和技能归纳 (192) 第9讲 机器人竞赛 (193) 学习情境 (193) 任务1:认识QTI (193) 任务2:机器人定位 (198) 任务3:心灵手巧竞赛 (202) 工程素质和技能归纳 (209) 附录A 本书所使用机器人部件清单 (210)
