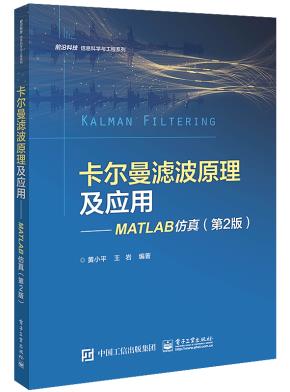
卡尔曼滤波原理及应用——MATLAB仿真(第2版) "
本书主要介绍数字信号处理中的卡尔曼(Kalman)滤波算法及其在相关领域应用中的相关内容。全书共7章。第1章为绪论。第2章介绍MATLAB算法仿真的编程基础。第3章介绍线性Kalman滤波。第4章讨论扩展Kalman滤波,并介绍其在目标跟踪和制导领域中的应用和算法仿真。第5章介绍无迹Kalman滤波,同时给出在应用领域中的算法仿真实例。第6章介绍交互多模型Kalman滤波算法。第7章介绍在Simulink环境下,如何通过模块库和S函数构建Kalman滤波器,并给出系统在线性和非线性两种情况下的滤波器设计方法。
前 言 随着科技的发展,在雷达、声呐、通信、视频图像处理、故障诊断等领域,对信号检测和状态参数估计的研究有着重要的价值。在所有数字信号处理应用系统中,传感器数据采集是重要的一环。所有由传感器采集的数据都会受到噪声的污染。噪声不能消除,只能尽最大限度地降低。例如,在目标跟踪时,传感器一般是采集观测站与目标之间的距离、角度等信息。这些信息往往会受高斯、非高斯噪声的污染,导致观测站不能准确地估计目标的状态,此时对数据进行滤波就显得很有必要了。 卡尔曼(Kalman)滤波是处理噪声的利器,目前关于Kalman滤波的论文非常多,专著也不少,但是在阐述Kalman滤波原理时,大多数文献只停留在公式推导和文字介绍上,而且各作者对公式的表示习惯不一样,导致要理解Kalman滤波原理非常困难,在编程仿真时也存在诸多疑问,因此很多读者在刚开始接触Kalman滤波算法时总是疑虑重重。鉴于此,本书在介绍Kalman滤波原理时,加入了大量的应用仿真实例,尽量避免繁缛的公式推导,用通俗易懂的语言文字,配有详细的MATLAB仿真程序及其中文注释,使读者对照核心公式和程序注释即可理解Kalman滤波原理。 本书的主要内容是Kalman滤波的状态估计方法:应用于线性领域时,主要是经典Kalman滤波;应用于非线性系统时,主要是扩展Kalman滤波和无迹Kalman滤波。当然在很多文献中有各种Kalman滤波的衍生算法,如信息Kalman滤波、强跟踪Kalman滤波、集合Kalman滤波、容积Kalman和神经网络Kalman滤波等。我认为,其他衍生算法都是以经典Kalman滤波为本体的,只要掌握经典Kalman滤波算法的核心和精髓即能触类旁通,学一知百。同样地,在研究各种衍生算法之前,必须先掌握经典算法。 在应用实例方面,读者一定要掌握系统建模问题。所谓系统建模,是指Kalman滤波中的状态方程和观测方程的建立。这两个方程中的状态、矩阵参数的设置不同,就代表着不同的系统。经典Kalman滤波和交互多模型Kalman滤波属于线性滤波器,应用领域主要有温度测量、GPS导航、石油地震勘探、视频图像中的目标检测和跟踪。非线性滤波器主要有扩展Kalman滤波和无迹Kalman滤波算法,应用实例主要是纯方位、纯距离的目标跟踪、寻的制导系统等。在工程应用中,系统模型是千奇百怪的,本书不可能列举所有的应用。鉴于此,本书给出了通用的一维、二维和四维状态系统滤波问题。读者掌握这些通用模型仿真,在遇到其他信号处理模型时即会得心应手。 在本书第2版的编写过程中,安徽大学程灿和冯涛两位硕士研究生做了重要的编辑和校准工作。本书的勘误,得到了北京航空航天大学自动化学院同课题组实验室的学长的帮助,感谢王驭风、刘涛、徐建伟的指导。另外,特别感谢北京理工大学何绍溟的全力相助,感谢一直支持和帮助我修改错误的各位网友! 希望本书对于从事相关领域的研究者有所帮助。由于作者水平有限,书中难免有疏漏和不足之处,恳请读者提出宝贵意见。我的邮箱xiaoping_444@126.com。 本书的源程序代码在QQ群835458099的群文件中及华信教育资源网上。

第1章 绪论 1 1.1 滤波的含义 1 1.2 Kalman滤波的背景 2 1.3 最优估计的相关方法 3 1.3.1 最小二乘法 3 1.3.2 极大似然估计 5 1.3.3 维纳滤波 6 1.3.4 Kalman滤波 7 1.3.5 Kalman滤波衍生算法 9 1.3.6 粒子滤波 10 1.4 Kalman滤波的应用领域 11 参考文献 12 第2章 MATLAB编程基础 14 2.1 MATLAB简介 14 2.1.1 MATLAB发展历史 14 2.1.2 MATLAB使用简介 16 2.1.3 M文件编辑器的使用 19 2.2 数据类型和数组 21 2.2.1 数据类型概述 21 2.2.2 数组的创建 22 2.2.3 数组的属性 24 2.2.4 数组的操作 25 2.2.5 结构体和元胞数组 28 2.3 程序设计 30 2.3.1 条件语句 30 2.3.2 循环语句 32 2.3.3 函数 34 2.4 数据可视化 36 2.4.1 坐标轴设置 36 2.4.2 曲线绘制 38 2.4.3 直方图和饼图 41 2.4.4 动画功能 45 参考文献 48 第3章 线性Kalman滤波 50 3.1 Kalman滤波原理 50 3.1.1 射影定理 50 3.1.2 Kalman滤波器 52 3.1.3 Kalman滤波的参数处理 57 3.2 Kalman滤波在温度测量中的应用 59 3.2.1 原理介绍 59 3.2.2 MATLAB仿真程序 61 3.3 Kalman滤波在自由落体运动目标跟踪中的应用 63 3.3.1 状态方程的建立 63 3.3.2 MATLAB仿真程序 67 3.4 Kalman滤波在船舶GPS导航定位系统中的应用 69 3.4.1 原理介绍 69 3.4.2 MATLAB仿真程序 72 3.5 Kalman滤波在石油地震勘探中的应用 74 3.5.1 石油地震勘探白噪声反卷积滤波原理 74 3.5.2 石油地震勘探白噪声反卷积滤波仿真实现 76 3.5.3 MATLAB仿真程序 77 3.6 Kalman滤波在视频图像目标跟踪中的应用 80 3.6.1 视频图像处理的基本方法 80 3.6.2 Kalman滤波对自由下落的皮球跟踪应用 90 3.6.3 目标检测MATLAB程序 92 3.6.4 Kalman滤波视频跟踪MATLAB程序 94 3.7 奶牛尾部图像目标跟踪 98 3.7.1 目标运动建模 98 3.7.2 奶牛运动跟踪算法 100 3.7.3 奶牛尾部跟踪算法程序 103 参考文献 106 第4章 扩展Kalman滤波 108 4.1 扩展Kalman滤波原理 108 4.1.1 局部线性化 108 4.1.2 线性Kalman滤波 110 4.2 简单非线性系统的扩展Kalman滤波器设计 111 4.2.1 原理介绍 111 4.2.2 标量非线性系统扩展Kalman滤波的MATLAB程序 114 4.3 扩展Kalman滤波在目标跟踪中的应用 115 4.3.1 目标跟踪数学建模 115 4.3.2 基于观测距离的扩展Kalman滤波目标跟踪算法 116 4.3.3 基于距离的目标跟踪算法MATLAB程序 118 4.3.4 基于扩展Kalman滤波的纯方位目标跟踪算法 120 4.3.5 纯方位目标跟踪算法MATLAB程序 122 4.4 扩展Kalman滤波在纯方位寻的导弹制导中的应用 124 4.4.1 三维寻的制导系统 124 4.4.2 扩展Kalman滤波在寻的制导问题中的算法分析 126 4.4.3 仿真结果 128 4.4.4 寻的制导MATLAB程序 129 4.5 扩展Kalman滤波在电池寿命估计中的应用 133 4.5.1 电池寿命预测模型 133 4.5.2 数据加载 136 4.5.3 扩展Kalman程序及计算结果 138 参考文献 142 第5章 无迹Kalman滤波 144 5.1 无迹Kalman滤波原理 144 5.1.1 无迹变换 144 5.1.2 无迹Kalman滤波算法实现 146 5.2 无迹Kalman滤波在单观测站目标跟踪中的应用 147 5.2.1 原理介绍 147 5.2.2 仿真程序 149 5.3 无迹Kalman滤波在匀加速度直线运动目标跟踪中的应用 152 5.3.1 原理介绍 152 5.3.2 仿真程序 154 5.4 无迹Kalman滤波与扩展Kalman滤波算法的应用比较 157 5.5 无迹Kalman滤波算法在电池寿命估计中的应用 162 参考文献 166 第6章 交互多模型Kalman滤波 168 6.1 交互多模型Kalman滤波原理 168 6.2 交互多模型Kalman滤波在目标跟踪中的应用 171 6.2.1 问题描述 171 6.2.2 交互多模型滤波器设计 172 6.2.3 仿真分析 173 6.2.4 交互多模型Kalman滤波算法MATLAB仿真程序 175 参考文献 180 第7章 Kalman滤波的Simulink仿真 182 7.1 Simulink概述 182 7.1.1 Simulink启动 182 7.1.2 Simulink仿真设置 184 7.1.3 Simulink模块库简介 188 7.2 S函数 193 7.2.1 S函数原理 193 7.2.2 S函数的控制流程 197 7.3 线性Kalman的Simulink仿真 198 7.3.1 一维数据的Kalman滤波处理 198 7.3.2 状态方程和观测方程的Simulink建模 204 7.3.3 基于S函数的Kalman滤波器设计 209 7.4 非线性Kalman滤波 217 7.4.1 基于Simulink的扩展Kalman滤波器设计 217 7.4.2 基于Simulink的无迹Kalman滤波器设计 223 参考文献 228
